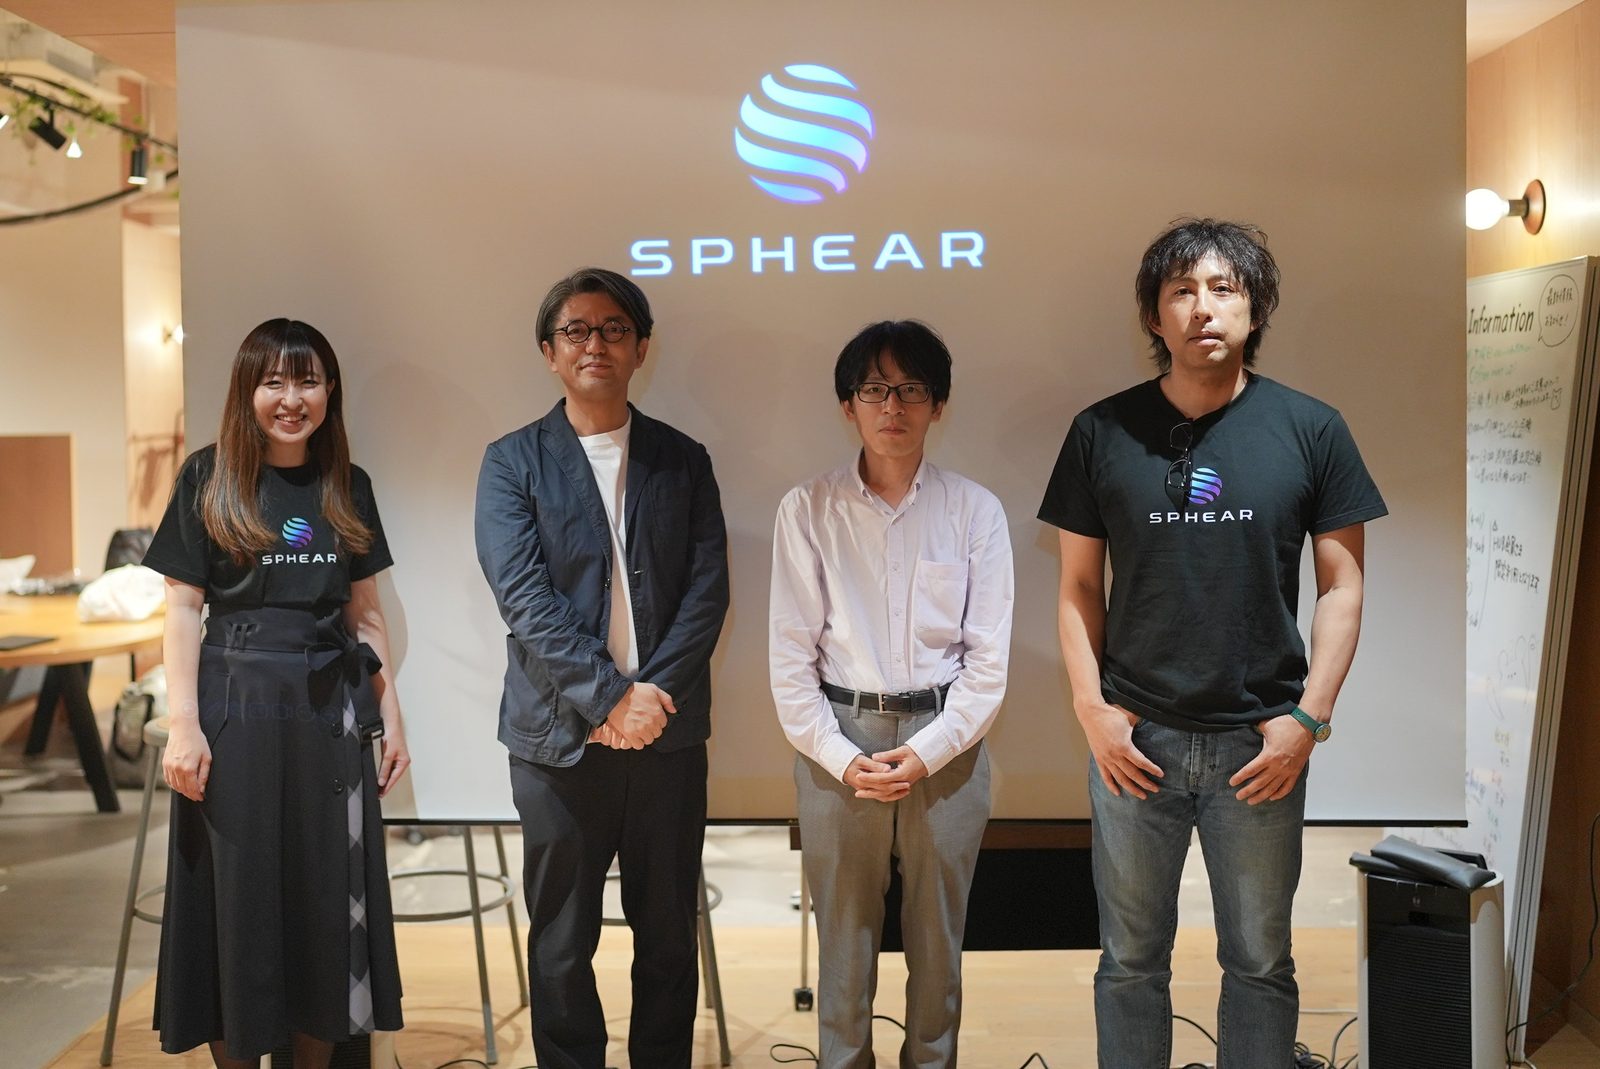
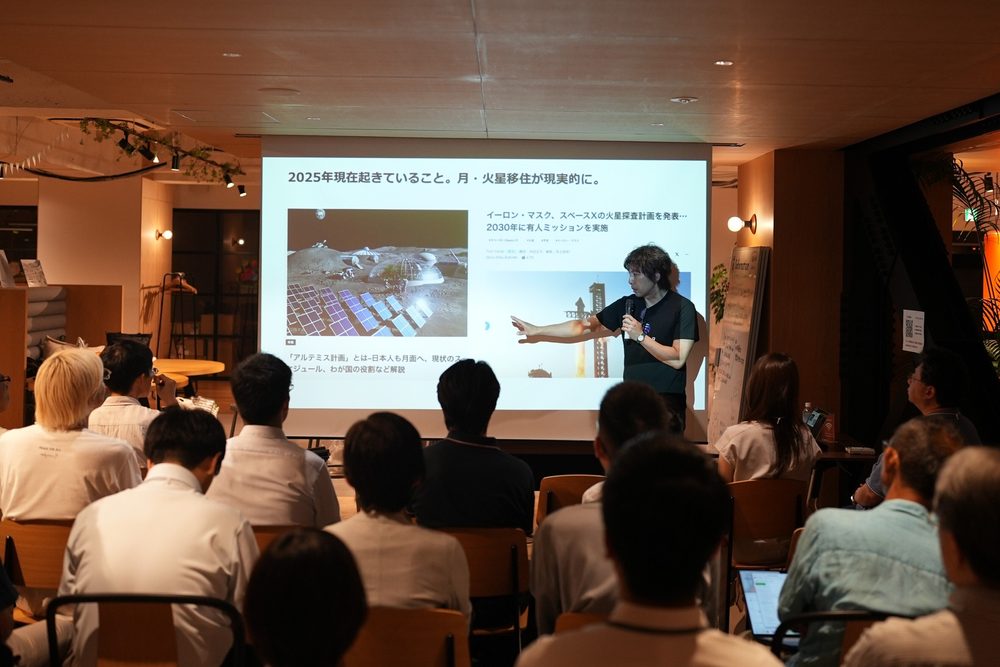
最初の登壇は、クーガーの石井敦さんによるSpaceXの解説でした。同社は世界のロケット打ち上げの約半数を1社で担い、主力のファルコン9は300回以上の打ち上げに成功し、ブースターの再利用は最高で22回に達していると紹介されました。強さの理由として石井さんが挙げたのは、設計から運用までを自社で行う垂直統合、スターリンクが自社ロケットの打ち上げ需要を生み出す仕組み、そして再使用を前提にした設計思想です。使い捨てと再使用では設計の出発点が違うため、既存メーカーが後から追いかけるのは難しい、という整理でした。
続いて、中部大学の藤吉弘亘さんがコンピュータービジョンの立場から、宇宙で使うAIの「眼」の課題を話しました。画像と言葉を一緒に扱うVLM(視覚言語モデル)は、教えていない物体も認識できるのが強みです。ただ、地球の画像で学んだモデルは、宇宙では光や地形の違い、放射線によるノイズ、専門用語の不足が壁になります。対策の例として、火星の地形画像や天体物理学の論文1000本から作ったデータで調整した「Space-LLaVA」が紹介され、月面ローバーの経路計画では、影の多いルートは危険だと指摘して別の経路を示したそうです。
JAXA宇宙探査イノベーションハブの山崎雅起さんは、月面ローバー開発の現実を話しました。宇宙機器は打ち上げたら修理に行けず、開発にも10年単位かかるため、実績のある技術が選ばれやすく、最新のディープラーニングをすぐに載せるのは難しいといいます。一方、小型月着陸実証機SLIMの誤差100m以内の着陸は、クレーターの地図と降下中の画像を照らし合わせる手法で実現しました。課題には、月面を走った学習データがほとんどないことや、放射線に耐える計算機の性能が低いことが挙がり、日産自動車やカシオ計算機との共同研究も紹介されました。
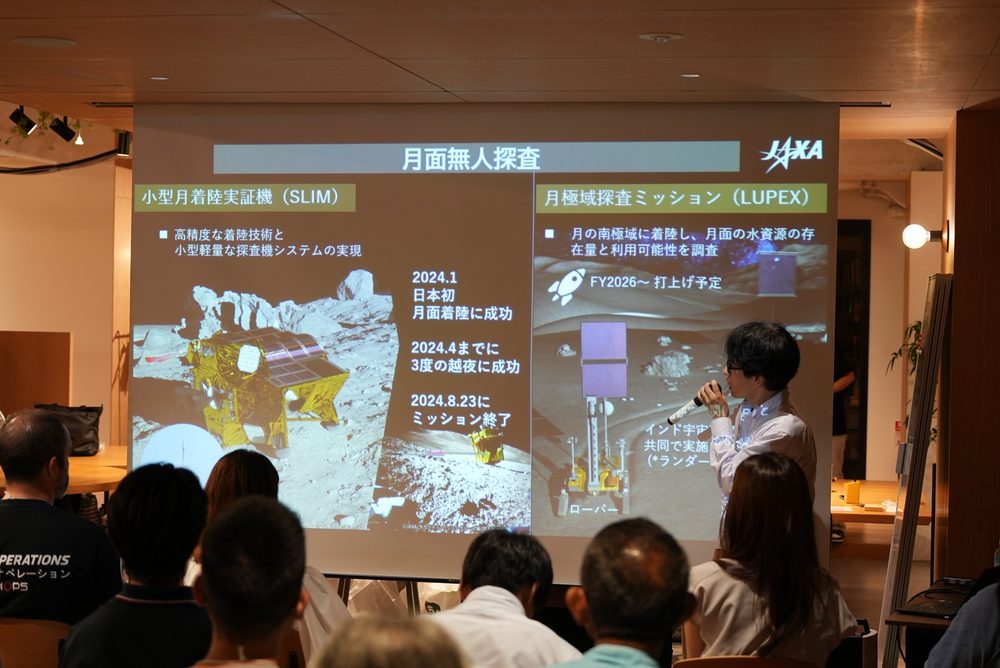
パネルディスカッションは、試せる機会が少ない宇宙開発ではシミュレーションが欠かせない、という話から始まりました。山崎さんによると、JAXAのシミュレーションでは月の砂の粒子の動きまで計算しますが、本物の月と一致する保証はなく、航空機の放物線飛行などで低重力を擬似的につくって試しているそうです。月への輸送費は1kgあたり1億〜2億円とされ、月の夜は零下170度の暗闇が14日続き、ローバーが凍結する問題もあります。山崎さんは二足・四足歩行ロボットに期待を寄せ、石井さんは月面データセンターの構想にも触れました。
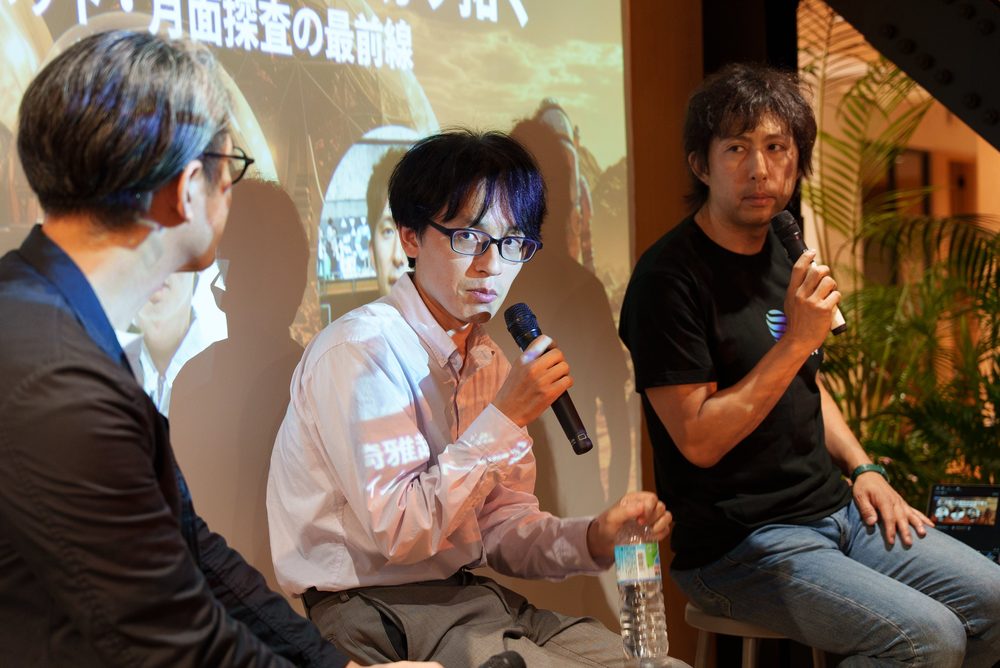
会場からの質問にも話が広がりました。センサーで測った温度や放射線量をグラフの画像にしてVLMに読ませられるか、という問いに、藤吉さんは可能だと答えています。有人与圧ローバー「ルナクルーザー」をどう運ぶのかという質問には、山崎さんが、SpaceXなどが開発する次世代の大型ロケットで運ぶ計画だと説明しました。終了後の懇親会では、参加者同士の交流が続きました。