2024年1月、JAXAの小型月着陸実証機SLIMは、頭を下にした姿勢で月の斜面に止まりました。着陸の最終段階、高度約50メートルで、2基あるメインエンジンの1基が脱落していたのです。それでも着陸点は計画した目標から約55メートル。これまでの月着陸機は数キロメートル規模の誤差が当たり前でした。澤井秀次郎さんは、SLIMは科学観測ではなく技術を確かめるための「エンジニアリング実験」だったと話します。目的は高精度な着陸と、軽い着陸機の実現で、燃料を除いた機体の重さは200キロ弱。比較として挙げられたispaceの着陸機は約340キロでした。
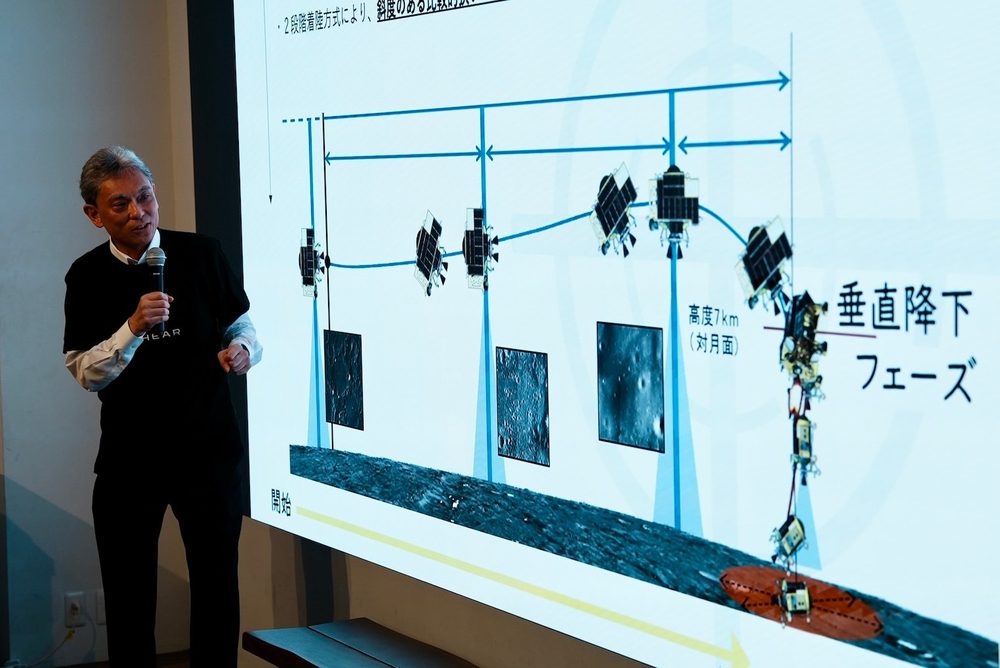
誤差が数キロにとどまっていたのは、位置の把握を38万キロ離れた地球から行っていたからです。SLIMは真下の月面を撮影しながら降り、写真から検出したクレーターを、あらかじめ作ったクレーターマップと照らし合わせて自分の位置を割り出す「画像照合航法」を採りました。機体にAIが載っているわけではなく、何をクレーターとみなすかの定義に機械学習を使い、その結果だけを搭載しています。降下は高度約15キロから、秒速約2キロで始まりました。途中7回の画像照合はいずれも正常で、地上から補正コマンドを送る場面は一度もなかったといいます。
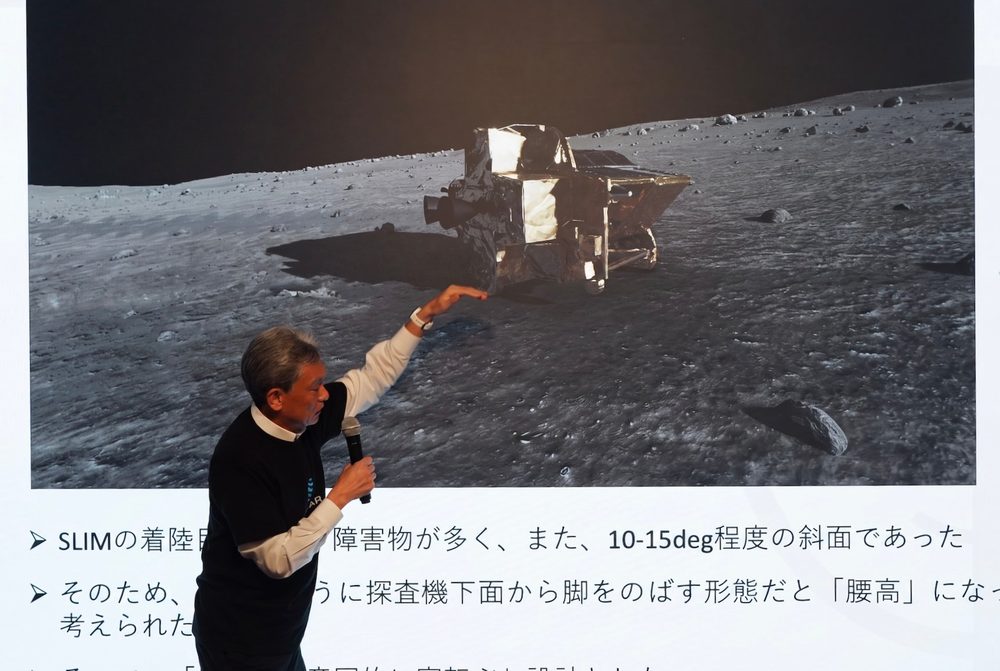
高度約50メートルでのホバリング中にエンジンが落ちたとき、SLIM自身は推力の出方と流され方から異常を判断し、「とにかく着陸を成立させる」動作に自ら切り替えました。小型の機体には機器を二重三重に備える余裕がなく、使われずに済むのが理想の仕掛けを数多く仕込む「しぶとい」設計で補ったと澤井さんは言います。着陸地点に選んだのは、障害物の多い傾斜15度前後の斜面です。脚を伸ばした腰高の形では転びやすいため、接地の段階で前かがみになって斜面にしがみつく「二段階着陸」を採用しました。質疑応答では、3Dプリンターでつくった機体模型を使ってその動きを実演しています。
着陸後、SLIMは電源をいったん切られました。太陽電池が西を向いていたため、西日が差すのを待つ必要があったのです。息を吹き返すと、周囲の岩の観測に取りかかりました。月の夜も3回越えています。エンジン脱落の原因は、姿勢制御用の補助スラスターを細かく断続させたことで燃料の配管に脈動が生じ、それが重なったときに未燃の燃料が燃焼室にたまり、一気に燃えてノズルが外れたとみられるとのことです。この反省は、火星の衛星フォボスからサンプルを持ち帰る探査機MMXの開発に生かされています。質疑応答では月の縦穴や南極域、宇宙のデータセンター、再使用ロケットにも話題が広がりました。
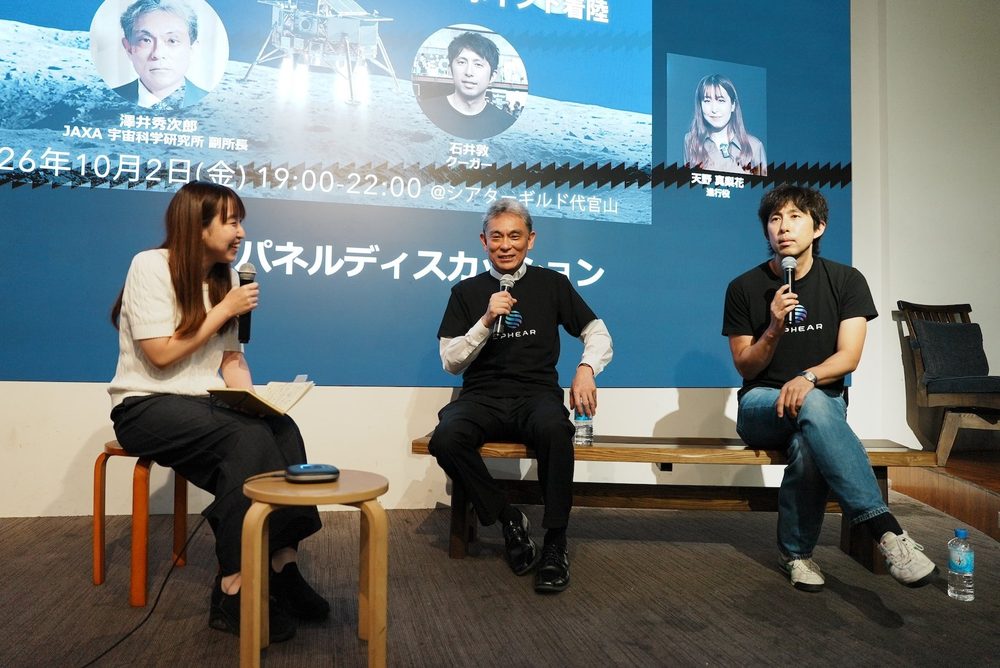
パネルディスカッションでは、司会の天野真梨花さんの問いに答える形で、澤井さんの原点が語られました。15歳でスペースシャトルの打ち上げを見て、宇宙飛行士よりも、それをつくる側に憧れたそうです。構想から20年以上かけたSLIMが向かう先に月を選んだのは、火星には地図がなく、行き先を指定できなければピンポイント着陸の意味がないから。さらに、月なら地上から着陸中のずれを知らせて介入できるぎりぎりの距離で、火星は通信に片道20分以上かかるため、それができません。最後に天野さんが20〜30年後の月の姿を尋ねると、澤井さんは人が気軽に行ける状態と月面の天文台を、石井はロボットと人間が混ざり合う姿を挙げました。